

Bir laboratuvar bazen aynı saf durumu tekrar tekrar hazırlamaz. Hazırlamaların bir bölümünde bir durum, kalanında başka bir durum seçilebilir. Ayrıca dolanık bir bütünün yalnız bir parçasını incelerken o parçaya tek bir saf ket atamak yeterli olmayabilir. Yoğunluk matrisi, bu iki durumu aynı ölçüm hesabında ele almamızı sağlar.
Ket-bra ve Born kuralı, gözlenebilirler ve tensör çarpımı ön bilgilerimizdir. Bu yazıda sonlu boyutlu sistemlerde çalışıyoruz. ‘Karışık’ sözcüğü düzensiz görünen bir grafik veya kirli bir aygıt anlamına gelmez; durumun belirli matematiksel özelliğini ifade eder.
1. Saf durumdan yoğunluk matrisine
Normalleştirilmiş saf ket için:
tanımlarız. Yunan rho harfidir. Ket ile bra bu sırada çarpıldığı için sonuç bir işleç veya seçilmiş bazda matristir. İki bileşenli için:
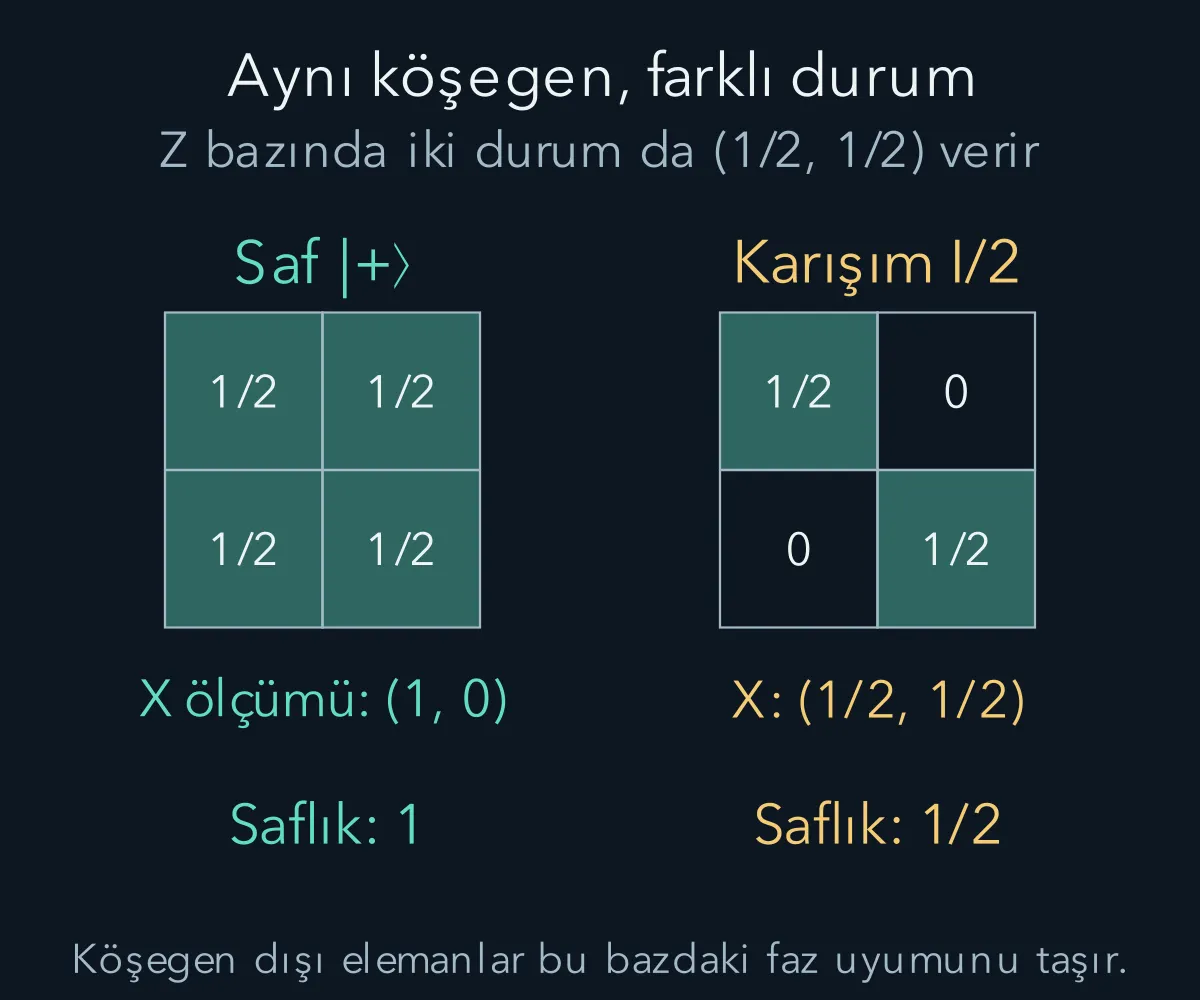
Köşegen elemanlar bu bazdaki sonuç olasılıklarını taşır. Köşegen dışı elemanlar, bileşenler arasındaki faz ilişkisine dair bilgi içerir. Bununla birlikte köşegen veya köşegen dışı olma baz seçimine bağlıdır. Herhangi bir yoğunluk matrisinin yalnız bir bazda köşegen olması, onun her bakımdan klasik veya saf olduğu anlamına gelmez.
Global faz burada doğrudan yok olur: ket , bra kazanır ve çarpımları birdir. Aynı saf durumu temsil eden global fazlı ketler aynı ‘yu verir. Yoğunluk matrisi saf durum bilgisini bu fiziksel eşdeğerliği otomatik olarak koruyarak yazar.
2. Klasik hazırlama karışımı
Bir deneyde durumu olasılığıyla hazırlansın; ve olsun. Durumun yoğunluk matrisi:
olur. Burada ketleri genliklerle toplamıyoruz; farklı klasik hazırlık seçeneklerinin dış çarpımlarını olasılıklarla topluyoruz. Bu işlem, aynı ketlerin koherent süperpozisyonundan farklıdır. Hazırlık kaydını tutuyorsak her alt topluluğa ayrıca koşullama yapabiliriz; kayıt kullanılmıyorsa toplam yerel ölçüm istatistiklerini verir.
Örneğin durumların yarısında , yarısında hazırlarsak olur. Buna karşılık saf durumunda çıkar. İki matrisin köşegenleri aynı, köşegen dışları farklıdır.
ölçümünde iki hazırlık da yarı yarıya sonuç verir. ölçümünde saf artı durumunun artı olasılığı bir, karışımınki yarımdır. Aynı tek baz dağılımının farklı kuantum durumları temsil edebildiğini önceki yazıda gördük; şimdi fark doğrudan matris elemanlarında görünür.
3. Geçerli yoğunluk matrisinin koşulları
Yoğunluk matrisi Hermit olmalı, izi bir olmalı ve pozitif yarı belirli olmalıdır. Hermitlik demektir. İz, köşegen elemanların toplamıdır ve diye yazılır. Pozitif yarı belirlilik, her için olmasıdır; özdeğerlerin negatif olmamasına eşdeğerdir.
Hazırlık toplamından bu koşulları görebiliriz. Her dış çarpım Hermittir. Normalize ket için dış çarpımın izi bir olduğundan toplam iz olur. Pozitiflik ise ifadesinden gelir. Böylece Born kuralında negatif olasılık üretilemez.
Tersine, bu üç koşulu sağlayan sonlu boyutlu bir matris spektral ayrışımla özvektör dış çarpımlarının pozitif ağırlıklı toplamı olarak yazılabilir. Özdeğerler bir olasılık dağılımı oluşturur. Bu yüzden koşullar yalnız gerekli değil, bu çerçevede yeterlidir. Her iz-bir Hermit matrisin geçerli olduğunu sanmamalıyız; pozitiflik ayrıca kontrol edilmelidir.
4. Negatif özdeğer neden kabul edilemez?
matrisini düşünelim. Hermittir ve izi birdir. Fakat ve özvektörlerinde özdeğerleri ve olur. İkinci özvektörde ölçüm olasılığı hesaplasaydık negatif değer çıkardı.
Bu nedenle yalnız köşegenlerin sıfırla bir arasında olması yeterli değildir. Köşegen dışı elemanlar da pozitiflikle sınırlanır. İkiye iki durumda için yanında gerekir. Bu determinantın negatif olmaması koşuludur.
olduğunda olur. Saf artı durum ile sınırı sağlar; tamamen karışık durum ‘dır. Geçersiz örnekte bu sınırı aştığı için sorun çıktı. Böyle bir kontrol, deney verisinden veya sayısal hesaplardan elde edilen matrisin fiziksel olup olmadığını anlamak için yararlıdır.
5. İz ile beklenen değer hesabı
Yoğunluk matrisiyle gözlenebilir ortalaması:
olur. Saf durumda bulunur. Karışımda doğrusallıkla çıkar. Bu, klasik hazırlık seçeneklerinin ortalamalarını olasılıklarıyla toplamakla aynıdır.
Bir izdüşüm sonucu için olasılık olur. Toplam izdüşümler verdiği için olasılıklar toplamı ‘dir. Bu gösterim hem saf hem karışık durumlarda tek bir Born kuralı kullanmamızı sağlar. Varyans da biçimindedir.
Örneğin ve için çarpımın köşegeni olur. İz verir. olduğundan ikinci moment , varyans çıkar. Matris hesabı önceki olasılık hesabını aynen tekrarlar.
Aynı hesabı ölçüm yönünü değiştirerek görünür kılalım. , düzleminde ekseninden yönüne ölçülen fiziksel açı olsun. Önceki spin ölçümü işleçlerinden bu yöndeki artı sonuç izdüşümü:
olur; ve Pauli matrisleridir. Bu matrisin izi bir, karesi kendisidir; dolayısıyla tek boyutlu bir izdüşümdür. Saf artı durumunun bütün matris elemanları olduğundan çarpımın izi çıkar. Karışım için ise kalır. başlangıcında iki durum da yarı yarıya, sonunda saf durum kesin artı sonuç verir. Durumları zamanla değiştirmedik; aynı hazırlıkların hangi yönde ölçüldüğünü değiştirdik.
6. Saflığı sayıyla kontrol etmek
Saf dış çarpım için olur. Dolayısıyla ‘dir. Geçerli yoğunluk matrisinin özdeğerleri ise bu büyüklük olur. Pozitif ve toplamı bir olan özdeğerlerde sonuç en fazla birdir; bire ancak tek özdeğer bir, diğerleri sıfırken ulaşılır.
büyüklüğüne saflık denir. İki boyutta tamamen karışık için kare , iz olur. Genel boyutta en küçük saflık ‘dir ve durumunda gerçekleşir. Düşük saflık, ölçüm aletinin hatalı olduğunu değil, durumun saf bir ketle temsil edilemediğini söyler.
için saflık olur. Bu durum ne saf ne tamamen karışıktır. Saflık, belirli bir bazdaki tek bir olasılığın büyüklüğünden değil, bütün yoğunluk matrisinden hesaplanır; baz değişiminde aynı kalır.
7. Aynı matrisin farklı hazırlama öyküleri
matrisini yarı yarıya sıfır ve bir hazırlayarak elde ettik. Fakat yarı yarıya artı ve eksi hazırlasaydık da olurdu; köşegen dışı katkılar birbirini götürür. Aynı yoğunluk matrisi birden çok farklı topluluk ayrışımıyla yazılabilir.
Bu nedenle yalnız sistem üzerinde yapılan ölçümlerden, bu iki hazırlama öyküsünden hangisinin kullanıldığını ayırt edemeyiz. Hazırlayan kişinin elindeki ek kayıt farklı olabilir; o kayıt da erişilebilir fiziksel sisteme dahil edilirse başka bir ortak problem oluşur. Yoğunluk matrisi, belirtilen sistemdeki bütün ölçüm istatistiklerini özetler; evrenin bütün geçmişini kodladığını iddia etmez.
Karışımı ‘sistem gerçekte mutlaka bu iki belirli saf durumdan birindedir’ diye tek bir ayrışıma bağlamak bu yüzden doğru değildir. Laboratuvar gerçekten bir klasik seçim yapmışsa o deneyin kaydı böyle bir öykü sağlar. Fakat aynı matrisin matematiksel görünümü tek başına ayrıcalıklı bir gizli saf durum listesi seçmez.
8. Dolanık bütünün tek parçası
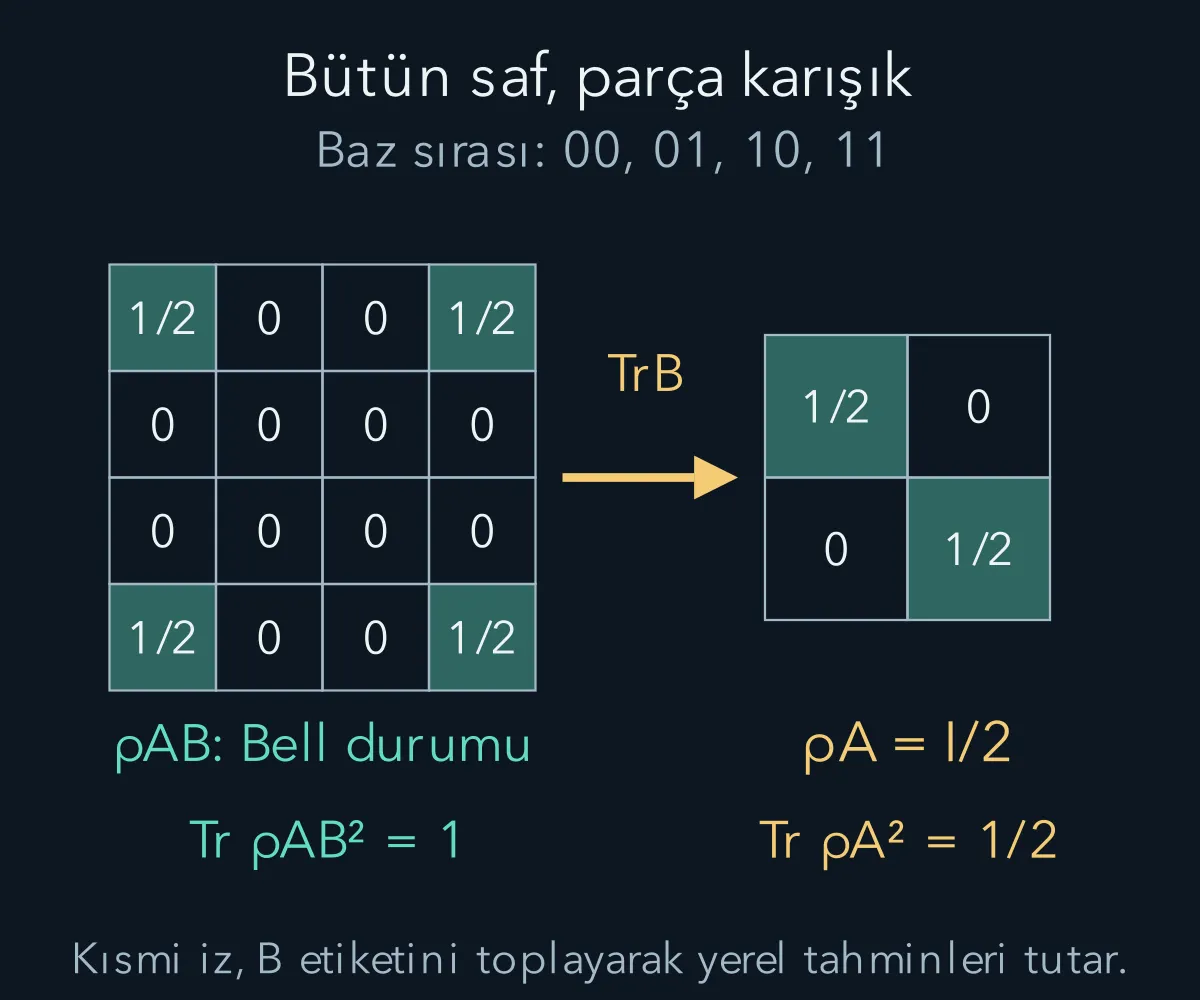
Ortak yoğunluk matrisi ‘den yalnız A ölçümlerini veren matrise indirgenmiş yoğunluk matrisi deriz. B üzerinden kısmi iz alarak yazarız. Baz sırası 00,01,10,11 olduğunda eleman kuralı:
biçimindedir. B etiketini aynı değerle eşleştirip topluyoruz; A’nın iki etiketi kalıyor. Bu, ortak olasılıklardan marjinal alma işleminin faz bilgisi taşıyan matris karşılığıdır. Kısmi iz sıradan bütün matris izinden farklıdır; bir sayı değil daha küçük bir matris üretir.
Bell durumu için:
A’nın 00 elemanı ortak 00,00 ile 01,01 elemanlarının toplamıdır ve olur. A’nın 11 elemanı 10,10 ile 11,11 toplamından yine çıkar. A’nın köşegen dışı elemanları 00,10 ile 01,11 gibi elemanları toplar; ikisi de sıfırdır. Sonuç ‘dir.
9. Bütün safken parça karışık olabilir
Bell bütününde iken A’nın saflığı ‘dir. Bu çelişki değildir. Ortak durumdaki korelasyon bilgisi yalnız A’ya ait bir ketle temsil edilemez. A’nın karışıklığını, bütünün hangi saf durumda olduğunu bilmediğimiz için ortaya çıkan klasik bir bilgisizlik diye anlatamayız; bütünün saf Bell durumu tam olarak verilmiştir.
Çarpım saf durumunda ise ve her iki parça saftır. Ayrıca her iki parçanın karışık olması, bütünün mutlaka dolanık olduğunu göstermez. Örneğin tamamen bağımsız karışık hazırlıktır. Yerel saflık tek başına genel karışık bütünün dolanıklığını belirleyen bir ölçüt değildir.
Bell durumuyla yarı yarıya 00/11 karışımı aynı yerel matrislerini verir. Fakat ortak ortalaması Bell’de bir, klasik karışımda sıfırdır. Kısmi iz yerel tahminler için yeterli bilgiyi tutar; bütün ortak korelasyonları tutmaz. Kaybedilen bilgi, ‘yerel sistem eksik ölçüldü’ diye zorunlu olarak geri getirilebilen sıradan bir tablo satırı değildir.
10. Evrim ve seçici ölçüm
Kapalı sistemde üniter evrim biçimindedir. Bu dönüşüm özdeğerleri ve saflığı korur. Dolayısıyla kapalı tek sistemin saf başlangıcı, yalnız üniter evrimle kendi başına karışık hâle gelmez. Daha büyük saf bir bütünün parçası ise etkileşim sırasında çevreyle dolanarak indirgenmiş saflığını kaybedebilir.
İdeal izdüşüm ölçümünde sonucu seçilirse yeni matris olur. Sonuç seçilmezse kullanılır. Bu iki işlem farklıdır. Birincisi belirli kayıtla koşullanmış alt topluluğu, ikincisi bütün sonuçların kaydı kullanılmadan birleştirilmiş betimlemesini verir.
Sonuçları okumamak ölçümün fiziksel etkileşimini geri almaz. Buna karşılık hangi yol bilgisini çevreye bırakmadan koherent biçimde ters çevirmek başka bir üniter işlem olabilir. Yoğunluk matrisi dili, bu iki deneyin farkını yalnız günlük ‘bakmak’ sözcüğüne bağlamadan yazmamızı sağlar.
11. Çevreyle etkileşim ve dekoherans
Başlangıçta sistem , çevre durumunda olsun. Etkileşim, ortak durumu biçimine götürsün. Çevre durumları normalize olsun. Sistem için kısmi iz alınca:
elde edilir. Çevre kayıtları aynıysa olabilir ve faz ilişkisi korunur. Kayıtlar birbirinden ayırt edilebilir, yaklaşık dik hâle gelirse olur; seçilen bazdaki köşegen dışı katkılar bastırılır. Bu süreç dekoherans, yani eşevreliliğin yerel betimlemede kaybıdır.
Bu örnekte yerel saflık olur. Birden yarıma doğru azalabilirken bütün sistem-çevre durumu saf kalır. Kayıp, daha büyük ortak durumdaki ilişkilere dağılmıştır. Dekoherans çevre ve etkileşimin seçtiği bazla ilgilidir; her bazdaki bütün köşegen dışı elemanlar aynı anda sıfırlanır gibi bir iddia değildir.
12. Yerel beklentilerin kısmi izle uyuşması
Kısmi izin asıl görevi, A üzerinde yapılan her ölçümün ortak durumla aynı sonucunu vermektir. Bu özellik bağıntısıyla ifade edilir. Solda bütün sistemin matrisiyle, sağda yalnız A’nın indirgenmiş matrisiyle hesap yaptık. B üzerinde ölçüm yapmıyorsak birim işleç kullanılır; B’nin bütün olası baz değerleri bu nedenle toplanır.
Bell örneğinde olduğundan her yöndeki spin bileşeninin ortalaması sıfırdır. Pauli matrislerinin izleri sıfır olduğu için çıkar. Daha da güçlü olarak her bir normalleştirilmiş tek-boyutlu izdüşüm için olasılık olur. Böylece yerel rastgelelik yalnız z veya x yönüne özgü değildir; bütün keskin iki sonuçlu spin yönlerinde aynıdır.
B tarafında z ölçümü yapılıp sonuç seçilmezse ortak Bell matrisi 00 ve 11 dış çarpımlarının yarı yarıya karışımına dönüşür. Ortak köşegen dışı Bell elemanları kaybolur, fakat A’nın kısmi izi yine kalır. Dolayısıyla A kendi kayıtlarından B’nin bu ölçümü yapıp yapmadığını ayırt edemez. Ortak korelasyonları karşılaştırmak için iki tarafın kayıtlarına birlikte erişmek gerekir.
B sonucu seçip hangi alt topluluğun tutulduğunu A’ya bildirirse A’nın koşullu durumu değişebilir. Burada eksik olan iletişim, seçim kaydıdır; bu kayıt sıradan bir kanaldan ulaşmalıdır. Koşullu bir matrisin değişmesini tek başına ışık üstü mesaj kabul etmek, seçilmemiş yerel dağılımla seçilmiş alt topluluğu karıştırır. Yoğunluk matrisi dili bu ayrımı açıkça hesaplamamıza yardımcı olur.
İz hesabında kullanılan özelliği sonlu matrislerde satır-sütun toplamlarının yeniden düzenlenmesinden gelir. Bu, demek değildir. İzler eşit olabilirken matrisler farklı olabilir; komütatör örneklerinde bunu gördük. Ölçüm ortalamalarını sadeleştirirken iz içindeki döngüsel değişimi, işleçleri her yerde serbestçe yer değiştirme izni sanmamalıyız.
13. Açıklamanın kapsamı
Dekoherans, neden yerel girişim etkilerinin çoğu çevresel durumda bastırıldığını hesaplamaya yarar. Ancak tek bir deneyde neden belirli tek sonuç görüldüğüne ilişkin bütün yorum sorunlarını tek başına çözdüğünü söylemiyoruz. Ortak üniter evrim, indirgenmiş durum ve seçici koşullama farklı matematiksel adımlardır; aralarındaki yorum tartışmasını gizlemek gerekmez.
Yoğunluk matrisi formalizmi bu tartışmalardan bağımsız biçimde ölçüm olasılıklarını tutarlı hesaplar. Saf durum, klasik hazırlık karışımı ve dolanık bütünün parçası aynı ölçüm kuralıyla ele alınır. Buna rağmen aynı matrise ulaşan hazırlama süreçlerinin fiziksel öykülerini birbirine karıştırmayız.
Bir sonraki yazıda yerel durumların tek başına göstermediği ortak korelasyonları nicel olarak sınayacağız. Bell eşitsizliği, belirli yerellik ve ayar bağımsızlığı varsayımlarıyla hangi korelasyonların mümkün olduğunu sınırlayacak. Kuantum hesabıyla bu sınırın nasıl aşıldığını, yerel mesaj gönderememe sonucunu koruyarak göstereceğiz.
Kaynakça
Aşağıdaki açık kaynaklar 11 Ekim 2026 tarihinde yeniden doğrudan kontrol edildi. Metin, hesap örnekleri ve şekiller bu yazı için özgün olarak hazırlandı.
- MIT OpenCourseWare — Entanglement, Density Matrices, and Decoherence: Yoğunluk matrisi koşulları, indirgenmiş durumlar ve çevreyle etkileşim.
- MIT OpenCourseWare — Multiparticle States and Tensor Products: Bileşik sistem ve yerel ölçüm yapısı.